
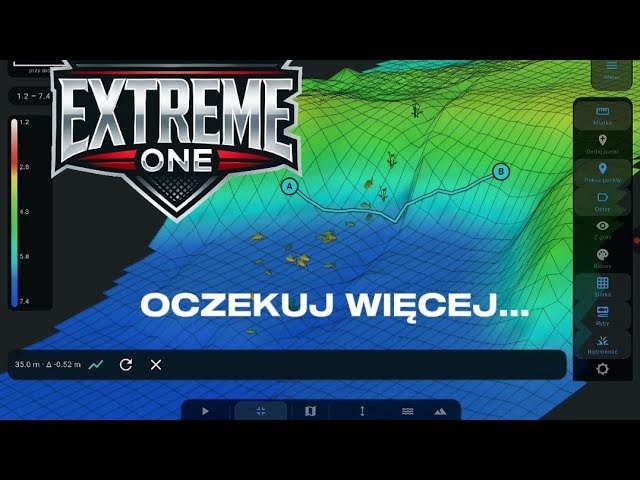
Règle 3D dans Extreme One – mesurer la distance en suivant le fond
La règle 3D est un outil de l’application Extreme One qui mesure la distance réelle en suivant le relief du fond, et non en ligne droite au-dessus de la surface. L’écart peut être important, et plus le poste est accidenté, plus il se creuse.
Comment fonctionne la règle 3D
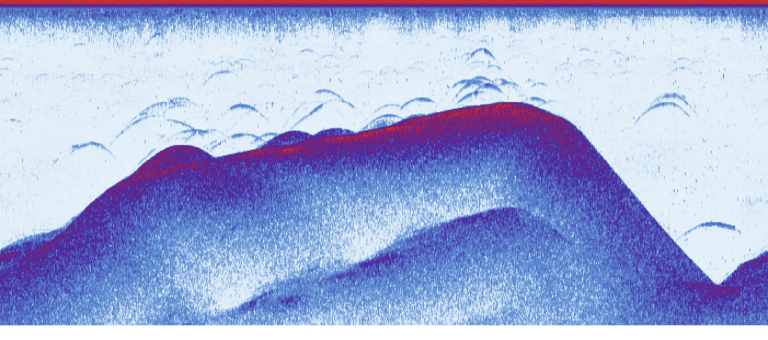
Une mesure de distance classique entre deux points traite le fond comme une planche plate. Cet outil trace la ligne le long du profil réel du fond, en tenant compte des pentes, des bosses et des irrégularités du terrain. Sur un tombant, dans un chenal ou au bord d’un haut-fond, le trajet réel sur le fond est plus long que le segment tracé sur la carte vue du ciel.
En plus, la règle 3D affiche la différence de profondeur entre les points choisis. Au lieu de deviner de combien de mètres une extrémité du tombant est plus profonde que l’autre, vous la lisez directement à l’écran.
À quoi ça sert au bord de l’eau
C’est surtout utile pour lire la structure du fond. Si vous cherchez un tombant, une marche ou un haut-fond local, la profondeur en un seul point en dit peu. Seule la comparaison de deux points et de la différence de profondeur entre eux montre s’il s’agit d’une pente douce ou d’une paroi abrupte.
- planifier un trajet d’amorçage le long du tombant, et non en travers
- évaluer la raideur de la pente à un endroit donné
- comparer deux postes selon la différence de profondeur
- une analyse plus précise de la bathymétrie après le scan
D’où viennent les données de la mesure
La règle 3D utilise une carte bathymétrique créée au préalable par le sondeur. Plus vos passages sont serrés pendant le scan du poste, plus le profil est précis, et donc plus la mesure est fiable. Sur un scan clairsemé, l’application interpole le fond entre les passages et la règle affichera un profil moyenné.
Côté matériel, il vous faut un sondeur qui affiche toute la colonne d’eau, par exemple l’EXTREME-MASTER SONAR S300, ainsi que le pilote automatique EXTREME-PILOT, pour que les passages de scan soient droits et reproductibles. Le pilotage manuel donne des lignes irrégulières, avec lesquelles il est plus difficile d’assembler une carte cohérente.
Ce que cet outil ne fait pas
Elle ne remplace pas un scan. Si vous n’êtes jamais passé sur une partie du poste, l’application n’a rien pour calculer le profil et la mesure à cet endroit ne sera qu’une approximation. Elle ne tient pas compte non plus de la végétation ni de la vase : elle mesure la ligne du fond déterminée par l’écho, pas le haut des herbiers.
Comment réaliser un scan pour des mesures fiables
La précision de la règle 3D commence au moment du scan, pas au moment de mesurer. Quelques points font ici la plus grande différence.
- Passages réguliers et parallèles – plus ils sont serrés, moins l’application doit interpoler entre les lignes. Sur un petit plan d’eau, il vaut la peine de descendre à quelques mètres d’écart.
- Vitesse constante et faible – un bateau qui file sur l’eau prend moins d’échantillons et rate les petites irrégularités du fond.
- Eau calme – les vagues font bouger le transducteur et ajoutent du bruit à la mesure de profondeur.
- Pilote automatique plutôt que pilotage à la main – des lignes droites reproductibles sont difficiles à tenir à la main, et ce sont elles qui font la cohérence de la carte.
Avec un tel scan, l’outil montre le profil réel. Avec un scan fait en un seul passage au milieu du plan d’eau, il montrera surtout ce que l’application a deviné.
Questions fréquentes sur la règle 3D
L’outil fonctionne-t-il sans scan préalable ?
Pas complètement. Sans données du sondeur, l’application ne connaît pas le profil du fond et peut tout au plus afficher la distance en ligne droite. Cette fonction ne prend son sens que sur une partie scannée du poste.
En quoi diffère-t-elle d’une mesure de distance classique ?
Une mesure classique est un segment entre deux points sur une carte plate. Ici, cette ligne passe sur le fond et sa longueur réelle est additionnée, et avec de grandes différences de profondeur, le résultat peut nettement différer.
La différence de profondeur tient-elle compte du niveau d’eau ?
C’est la différence de profondeur entre les points au moment du scan qui est affichée. Si le niveau d’eau du plan d’eau a changé depuis, les profondeurs absolues seront décalées, mais la différence entre les points reste la même.
Mesurer sur le fond et planifier l’amorçage
C’est lors de la mise en place du poste que la règle 3D apporte le plus. La distance mesurée sur le fond correspond à ce que parcourt réellement le montage et à ce sur quoi roule l’amorce, surtout sur un tombant. Les bouillettes larguées au-dessus d’un tombant ne restent pas là où elles sont tombées – elles roulent le long de la pente, et plus elle est raide, plus elles vont loin.
En connaissant la différence de profondeur entre les points, il est plus facile de prévoir où l’amorce s’arrêtera vraiment et de décaler le point de largage plus haut ou plus bas. Il en va de même pour le choix de la distance à repérer avec un marqueur : une mesure en ligne droite peut sous-estimer la distance réelle sur un fond accidenté.
La règle 3D fonctionne dans la même application que les autres fonctions d’Extreme One, avec la vue 3D Lake et les cartes bathymétriques. Si vous avez mis à jour l’application récemment, jetez aussi un œil aux nouveaux thèmes d’écran arrivés avec la version 2.1.112. Nous publions régulièrement de nouvelles vidéos sur notre chaîne YouTube.
 Asystent pomocy Extreme One