
O que o vendedor se esqueceu de te dizer – ou como um sensor de estacionamento é vendido como „sonda de profundidade para o barco”
Sensor de estacionamento vendido como sonda de profundidade barata para barcos: soa a pechincha, mas há um senão técnico que ninguém lhe conta.
Compras uma „sonda de profundidade para o barco”. Ou uma „sonda que mostra a profundidade”. Uma sonda preta e redonda, cabo, estanque, com um número bonito no ecrã. Parece exatamente aquilo que uma sonda deve parecer. 🎣
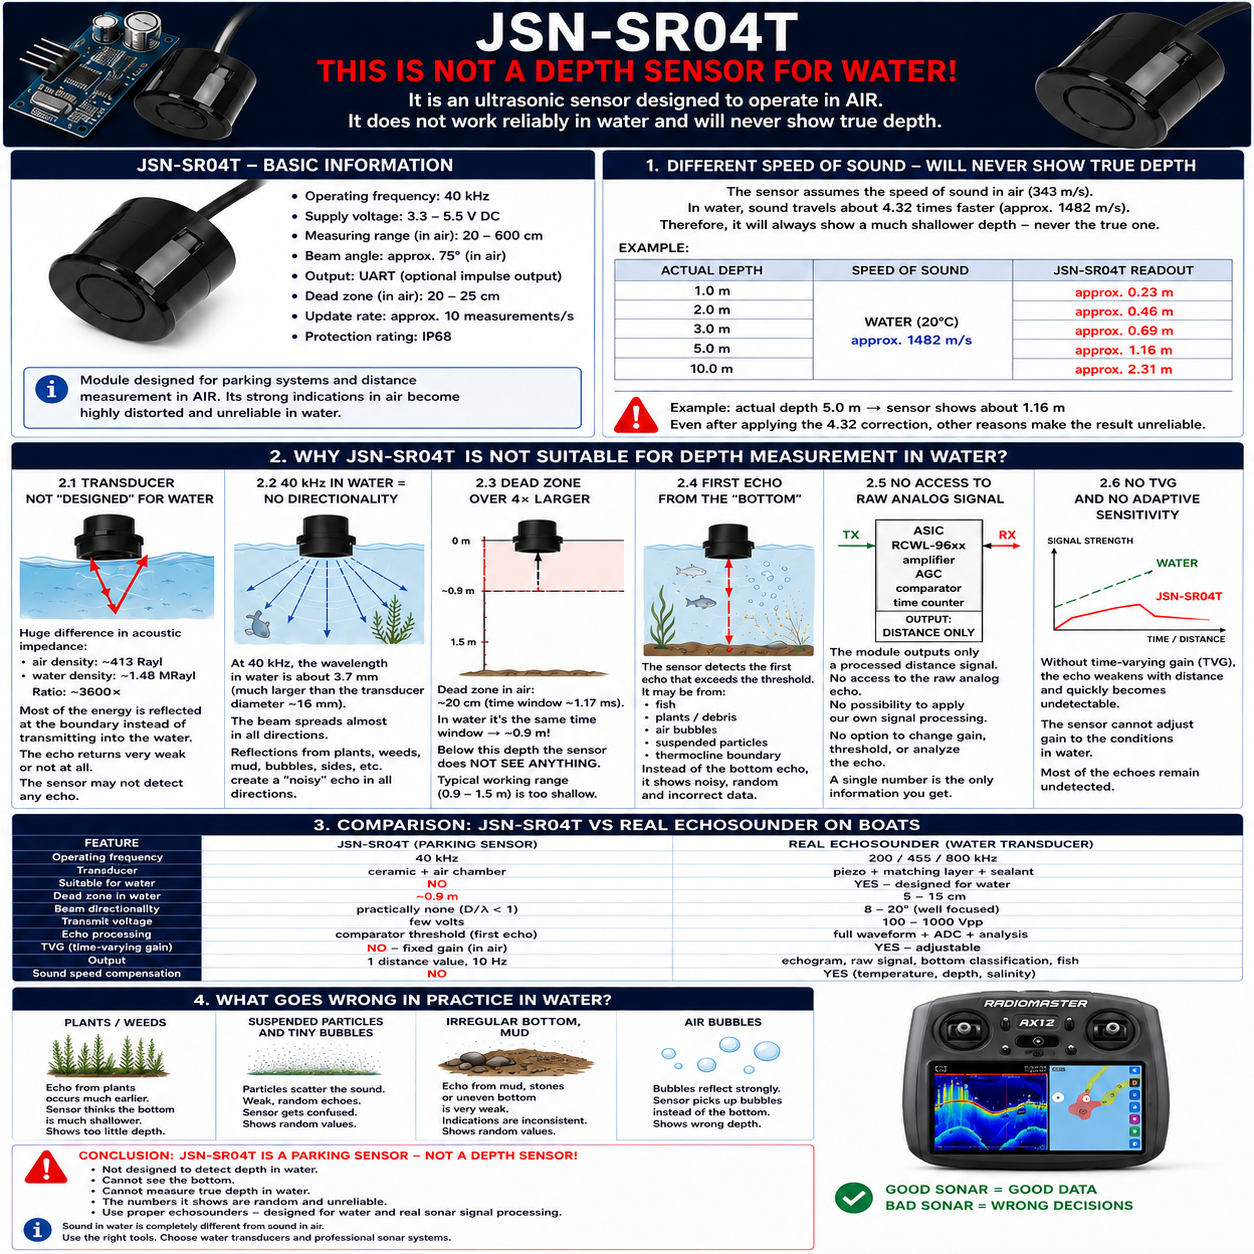
Só que muitas vezes isto é um sensor de marcha-atrás de automóvel – o mesmo que apita quando encostas de ré ao pilarete. O modelo mais popular é o JSN-SR04T (ultrassónico, 40 kHz). Alguém meteu-o numa caixa e chamou-lhe sonda de profundidade. E agora os factos – aquilo que ele não te contou.
Porquê um sensor de estacionamento não é uma sonda de pesca
Com que equipamento e com que base legal faço estes testes
Todos os aparelhos descritos nesta série foram comprados com o meu próprio dinheiro e são propriedade minha. Analiso-os para saber o que chega realmente às mãos do pescador e o que posso exigir do equipamento que eu próprio projeto. A análise diz respeito a um exemplar concreto e à versão de firmware que nele encontrei; outros lotes, versões e variantes do modelo podem comportar-se de outra forma.
Observar, estudar e testar o funcionamento de um programa para determinar os seus princípios é permitido a quem adquiriu o aparelho legalmente: artigo 75.º, n.º 2, ponto 2 da lei polaca do direito de autor, que transpõe o artigo 5.º, n.º 3 da Diretiva 2009/24/CE. As capturas incidiram exclusivamente sobre o meu próprio emissor e o meu próprio recetor. Não publico código-fonte, nem despejos de memória, nem chaves, nem ferramentas que permitam copiar software alheio, apenas conclusões sobre o que o aparelho mede e o que não mede.
Os nomes e as marcas pertencem aos respetivos titulares e são usados apenas para identificar o equipamento analisado, no âmbito da análise crítica e do direito à informação. As fotografias retiradas de anúncios de venda são usadas com a mesma finalidade. Se o fabricante ou o vendedor considerar que alguma conclusão está errada, repetirei com todo o gosto as medições num exemplar por eles fornecido e publicarei uma retificação.
Em resumo: „estanque” não é o mesmo que „para trabalhar debaixo de água”. Um sensor estanque sobrevive à chuva e aos salpicos, mas continua a ser concebido para medir no ar. Isto não é um pormenor – é o cerne do problema.
1. Vai mostrar-te uma profundidade mais de quatro vezes menor
O sensor mede quanto tempo o som demora a descer e a voltar, e depois converte isso em metros – só que converte como se fosse no ar (343 m/s). E na água o som viaja cerca de 4,3 vezes mais depressa (aprox. 1480 m/s). Regressa muito mais cedo, por isso o sensor „pensa”: se voltou tão depressa, então deve ser pouco fundo.
Na prática, isto fica assim:
| Profundidade real | O que o sensor mostra |
|---|---|
| 1,0 m | ~0,23 m |
| 2,0 m | ~0,46 m |
| 3,0 m | ~0,69 m |
| 5,0 m | ~1,16 m |
| 10,0 m | ~2,31 m |
E agora atenção: precisamente isto tem correção – basta multiplicar o resultado por cerca de 4,3. Se este fosse o único defeito, seria uma sonda de profundidade ótima e barata. Não é. O resto não há maneira de corrigir.
2. Debaixo de água ele quase não „ouve” nada
Tenta gritar para um amigo que está debaixo de água. Ele não te vai ouvir – o som reflete-se na superfície em vez de entrar nela. Exatamente o mesmo acontece dentro deste sensor.
A razão é física: a enorme diferença de impedância acústica entre a membrana do sensor (concebida para o ar) e a água. O ar tem cerca de 0,0004 MRayl, a água cerca de 1,48 MRayl – uma diferença da ordem dos milhares de vezes. Resultado: quase toda a energia reflete-se na fronteira em vez de entrar na água e aquilo que, por algum milagre, volta do fundo também não passa, na maioria, de volta para dentro. Por isso, na maior parte das vezes não há qualquer leitura sensata – zero, um traço ou um número aleatório.
3. Em água pouco funda é simplesmente cego
Depois de cada „grito” o transdutor ainda vibra um instante – como um sino depois da badalada. Durante esse momento não ouve nada. No ar essa zona morta e surda são os primeiros cerca de 20 cm. Mas na água o som viaja 4 vezes mais depressa, por isso o mesmo tempo corresponde a quase um metro de profundidade.
Ou seja, junto à margem, nos baixios, nas bordas – onde o barco de isco trabalha mais frequentemente (tipicamente 0,5-1,5 m) – o sensor não vê o fundo de todo.
4. Nem sequer sabes onde é que ele está a medir
Para medir com precisão mesmo por baixo de ti, é preciso enviar um feixe estreito de som – como o cone de uma lanterna. Debaixo de água este sensor „ilumina” como uma lâmpada nua: para todos os lados ao mesmo tempo. A 40 kHz o comprimento de onda na água é cerca de 3,7 mm – menos do que o diâmetro do transdutor, por isso não há com que formar um feixe direcional.
Resultado: o sensor apanha reflexos do casco do barco, da hélice, dos caniços dois metros ao lado. O número aparece, só que não tem nada a ver com o que está por baixo de ti.
5. Não distingue o fundo de um peixe
O sensor pega no primeiro eco que ultrapasse o limiar e diz „isto é o fundo”. Fim. Não analisa, não compara, não mostra um gráfico. Para ele, o fundo é igualmente:
- uma faixa de plantas ou de algas
- uma brema que por acaso passou
- as bolhas de ar da hélice
- água turva, em floração de algas, ou uma termoclina
Recebes um único número – sem imagem, sem ecograma, sem nada. Não tens qualquer forma de verificar se acabaste de medir o fundo ou um peixe que passou por baixo do barco.
6. E ninguém vai arranjar isto
Tudo está num único circuito integrado encapsulado (ASIC, p. ex. RCWL-96xx): emissor, amplificador, comparador, contador de tempo – e à saída um só número. Não há sinal analógico acessível, não te consegues ligar à cadeia de receção, não há TVG (ganho crescente no tempo), que numa sonda a sério recupera os ecos fracos vindos do fundo profundo. Não há ali nada para reconfigurar, afinar ou ressoldar. O sensor foi concebido para estacionar e para estacionar é que vai funcionar.
Como isto funciona numa sonda a sério
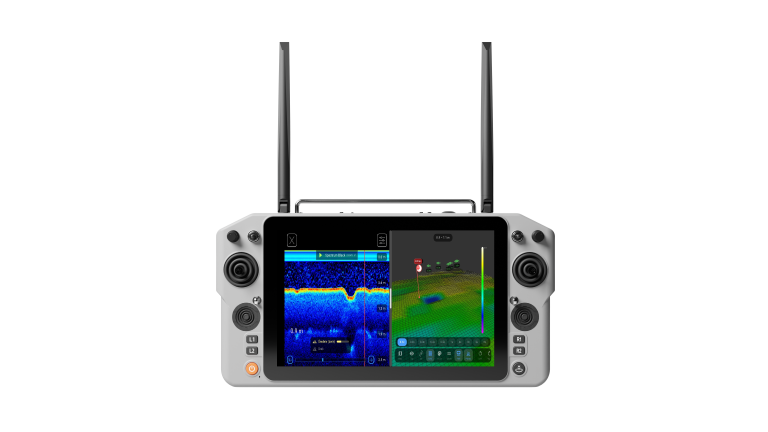
Uma sonda a sério trabalha numa frequência completamente diferente (200 / 455 / 800 kHz), tem um transdutor piezo feito especialmente para a água – com camada de adaptação e amortecedor – envia um feixe estreito (8-20°) diretamente para baixo, emite com muito mais potência (centenas de volts), aplica TVG e compensação da velocidade do som e depois desenha uma imagem do fundo. Por essa imagem vês tu mesmo se por baixo do barco há fundo duro, lodo, vegetação ou um peixe.
Isto não é uma „versão melhor” do sensor de estacionamento. É um aparelho completamente diferente para uma tarefa completamente diferente. Se alguém te vende um sensor de marcha-atrás como sonda de profundidade – ou não sabe o que está a vender, ou sabe e conta que tu não saibas.
Bom sonar = bons dados. Mau sonar = decisões erradas na água. Por isso, nos nossos conjuntos montamos exclusivamente transdutores e sondas concebidos para trabalhar na água – com uma imagem real do fundo e não um único número de um sensor de estacionamento.
Afinal, um sensor de estacionamento é sonar? Resumo rápido
Recapitulando: um sensor de estacionamento foi desenhado para medir ar até ao para-choques do carro, não para atravessar a coluna de água. O eco ultrassónico de um sensor de estacionamento dispersa-se e amortece-se debaixo de água, por isso os números que aparecem no ecrã são pura ficção. Podes colar-lhe fita-cola e boas intenções, mas a física não muda com o entusiasmo. Conclusão sem rodeios: um sensor de estacionamento é excelente no carro, mas debaixo de água precisas mesmo de um transdutor a sério, concebido para a água.


 Asystent pomocy Extreme One