
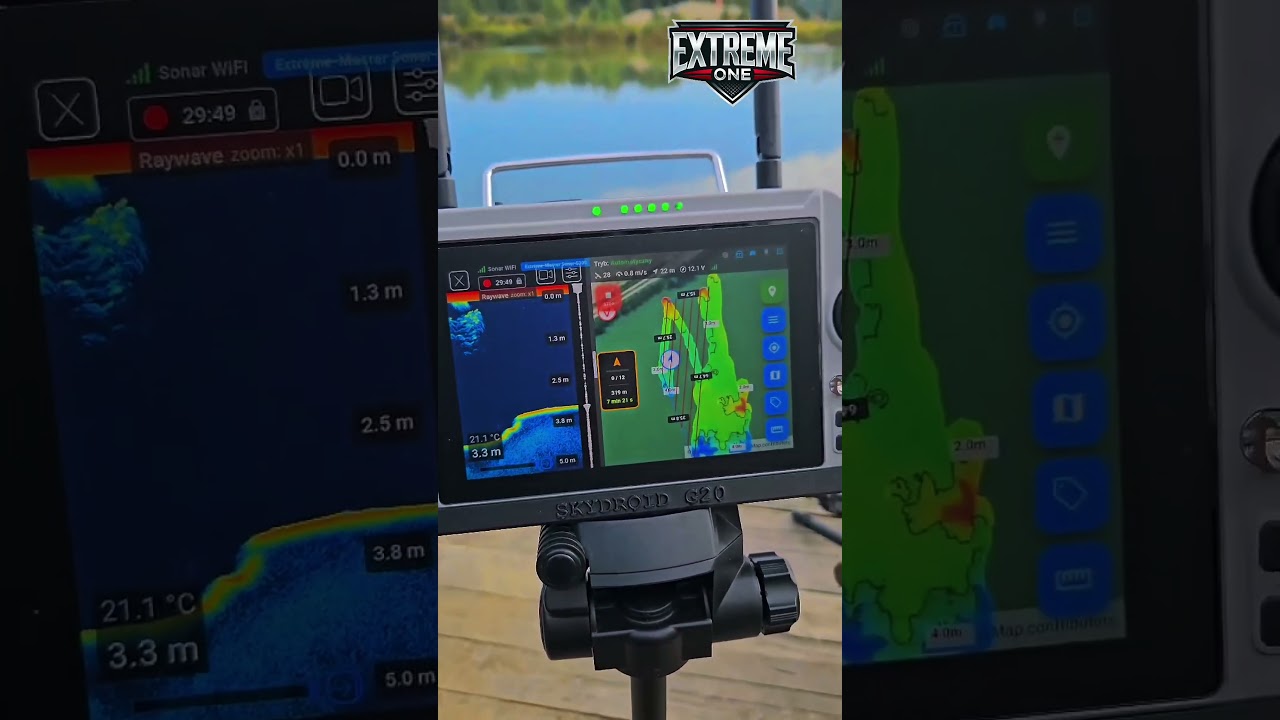
3D Lake Extreme One – systeemtest op visvijver Łowisko Borowa in Borzęcin
3D Lake in de praktijk, met andere woorden een video rechtstreeks aan het water. Marcin testte het Extreme One-systeem met de nieuwste verbeteringen op visvijver Łowisko Borowa in Borzęcin: autopilot, fishfinder en besturing van de voerboot in één app.
Zo ziet 3D Lake eruit in gebruik
De werkwijze is kort: je start de app, zet een punt op de kaart, de boot vaart er zelf naartoe en de fishfinder voor voerboot laat de bodem live zien. De route en de metingen vormen samen een driedimensionaal model van het water, dat tijdens het varen wordt opgebouwd en niet pas nadat je terug bent aan de kant.
Het belangrijkste aan deze test is dat de opname op een echt viswater is gemaakt en niet in een werkplaats. Golven, wind, wisselende diepte en het werkelijke bereik tussen boot en oever testen de apparatuur op een heel andere manier dan een werkbank.
Wat je in de video ziet
- een punt instellen en de boot er zelfstandig naartoe laten varen
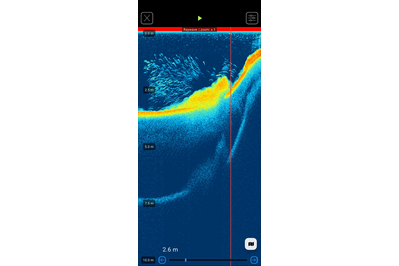
- het echobeeld in dezelfde app, zonder van apparaat te wisselen
- het opbouwen van een 3D-model van de bodem tijdens het varen
- gebruik op een commercieel viswater, onder normale visomstandigheden
Waarom video’s van gebruikers belangrijk voor ons zijn
Opnames van vissers zelf laten dingen zien die je bij tests van de fabrikant niet ziet: een andere manier van varen, een ander viswater, andere gewoontes. Een deel van de verbeteringen in de app ontstaat juist naar aanleiding van zulke video’s en de reacties eronder.
Heb je beelden van je eigen viswater en wil je dat ze op ons kanaal komen, neem dan contact op via het contactformulier. Bedankt, Marcin, voor de opname en het vertrouwen.
Apparatuur gebruikt in de video
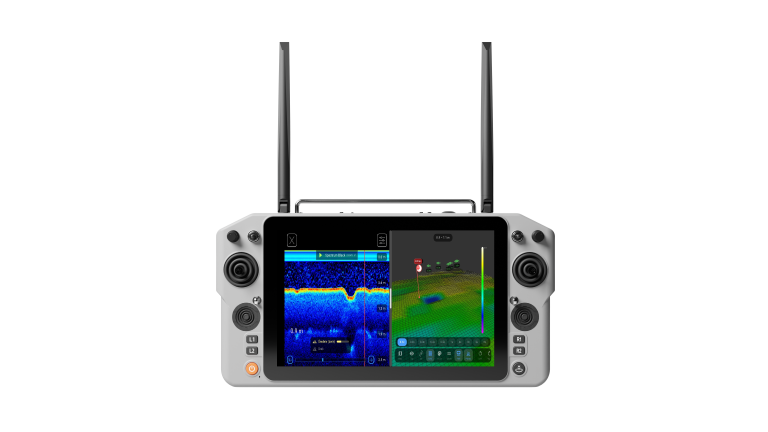
Het systeem in deze configuratie bestaat uit de EXTREME-PILOT autopilot, de fishfinder EXTREME-MASTER SONAR S300 en de Skydroid G20-console met de Extreme One-app. Meer video’s vind je op ons YouTube-kanaal.
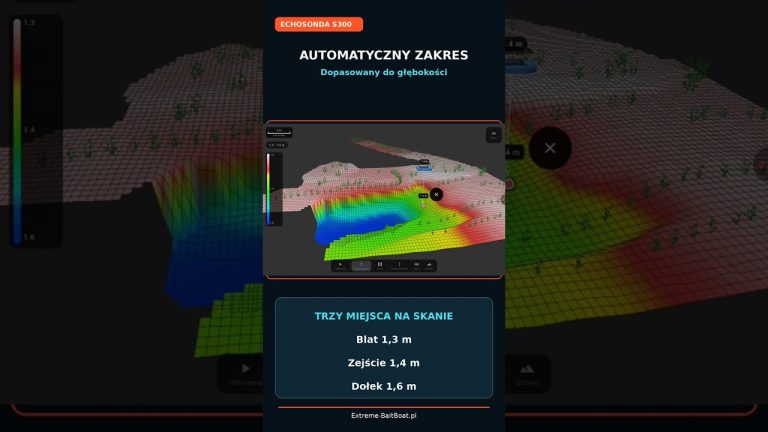
Wat een driedimensionaal bodemmodel in de praktijk oplevert
Een platte dieptekaart toont getallen en kleuren. Een 3D-model toont de vorm, en dat is bij het kiezen van een stek een heel ander soort informatie.
- taluds zie je als wanden, en niet als dicht op elkaar liggende kleurlijnen
- geulen en putten kun je beoordelen op breedte en steilheid
- ondieptes zijn makkelijker te koppelen aan wat je aan het oppervlak ziet
- je voerspoor kun je langs de structuur leggen, en niet er dwars overheen
Op een viswater dat je niet kent, brengt zo’n model de verkenning terug van meerdere sessies naar één. Op een bekend water kun je ermee controleren wat vanzelfsprekend leek, want plekken die als vlak worden beschouwd, blijken vaak behoorlijk gevarieerd.
Veelgestelde vragen
Heeft 3D Lake internet nodig aan het water?
Het model wordt lokaal opgebouwd, op het apparaat zelf, uit de gegevens die van de fishfinder binnenkomen. Een verbinding is handig voor updates en het delen van kaarten, maar niet voor het scannen zelf.
Hoe lang duurt het scannen van een gemiddeld viswater?
Dat hangt vooral af van de oppervlakte en de dichtheid van de vaarlijnen. Een klein water kun je in één sessie redelijk afdekken; bij grotere wateren loont het om het werk over meerdere keren te verdelen en in delen te scannen.
Moet een video professioneel zijn om op het kanaal te komen?
Nee. Het waardevolst zijn beelden die het normale gebruik van de apparatuur aan het water laten zien, gefilmd met een telefoon. Het gaat om wat je op het scherm ziet en hoe de boot zich in de praktijk gedraagt.
Van scan naar beslissing aan het water
Een bodemmodel vangt op zich niets. De waarde ontstaat pas op het moment dat je het omzet in een beslissing: waar je je montage legt, waarlangs je voert, hoe ver van het talud je het aas houdt. Daarom werkt in de praktijk de omgekeerde volgorde het best, anders dan nieuwsgierigheid naar de apparatuur ingeeft.
Eerst een snelle verkenningsronde en een globaal beeld van het water, daarna de keuze van twee of drie veelbelovende zones, en pas daar een dichte scan. Een heel groot viswater scannen met maximale nauwkeurigheid kost veel tijd, en het grootste deel van die gegevens bepaalt toch niet waar je uiteindelijk je montage legt.
Het systeem in de video is de standaardconfiguratie van Extreme One. Heb je de app onlangs bijgewerkt, bekijk dan ook de nieuwe schermthema’s uit versie 2.1.112. Meer beelden van aan het water publiceren we op ons YouTube-kanaal.
 Asystent pomocy Extreme One